Campus
Prêmio criado na USP destaca pesquisa que amplia a capacidade de adaptação da IA
Nesta edição, o Prêmio Maria Carolina Monard contemplou tese sobre métodos para tornar sistemas inteligentes mais flexíveis e capazes de se adaptar a novas situações
Por
USP - 19/11/2026

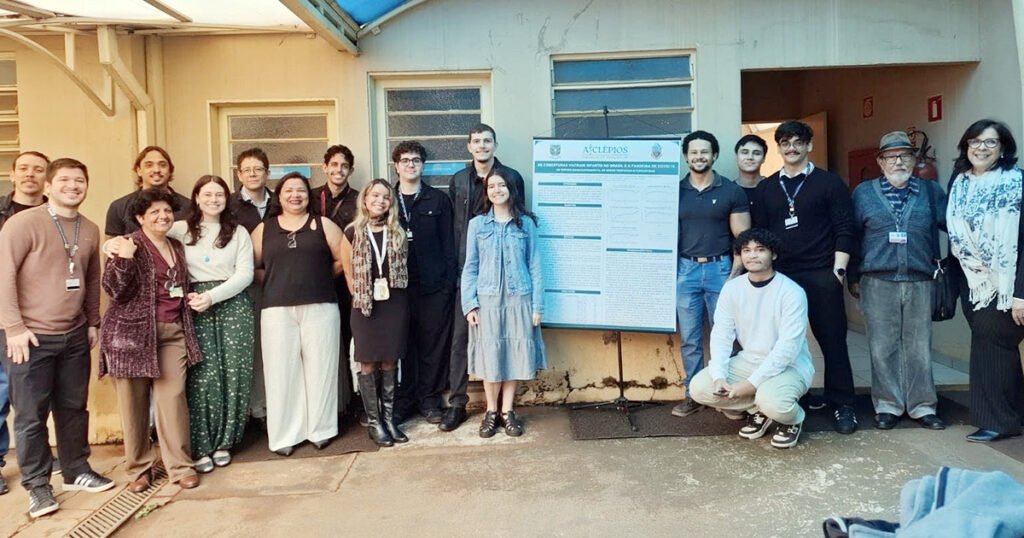
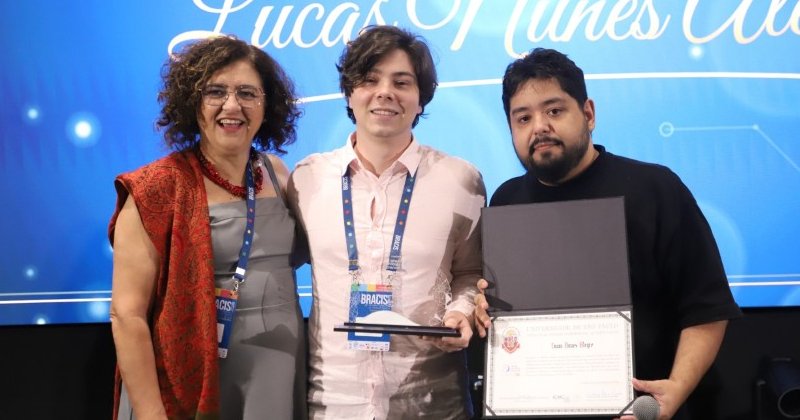
Lucas Nunes, na imagem ao centro, também venceu a edição de 2026 do Concurso de Teses e Dissertações, realizado pela Sociedade Brasileira de Computação – Foto: Arquivo pessoal.
O pesquisador Lucas Nunes Alegre venceu a edição 2026 do Prêmio Maria Carolina Monard de Teses de Doutorado em Computação na área de Inteligência Artificial. Criado em 2023 pelo Instituto de Ciências Matemáticas e de Computação (ICMC) da USP, em São Carlos, o prêmio reconhece anualmente uma tese desenvolvida em curso de doutorado reconhecido pelo Ministério da Educação (MEC). Nesta edição, foram avaliados 12 trabalhos. A cerimônia de premiação ocorreu durante a 36ª Conferência Brasileira de Sistemas Inteligentes (BRACIS 2026), realizada de 19 a 22 de outubro, em Cuiabá, no Mato Grosso.
Lucas defendeu a pesquisa na Universidade Federal do Rio Grande do Sul (UFRGS), e seu trabalho propôs métodos para tornar sistemas inteligentes mais flexíveis e capazes de se adaptar a novas situações. Ele foi orientado pela professora Ana Lúcia Cetertich Bazzan, da própria instituição gaúcha, e coorientado por Bruno Castro da Silva, da University of Massachusetts. “Um dos desafios desse campo é que a maioria dos algoritmos aprende comportamentos especializados em tarefas específicas. Quando as condições ou prioridades mudam, geralmente é necessário realizar um novo treinamento, processo que exige tempo e recursos computacionais”, explica Lucas.
Para Lucas, o reconhecimento teve um significado especial. Sua orientadora, Ana Bazzan, que o acompanha desde a iniciação científica, é uma grande fã de Maria Carolina Monard. “É uma forma de retribuir tudo o que ela investiu na minha formação”, conta o pesquisador, que também destaca a coorientação do professor Bruno C. da Silva e o apoio da Coordenação de Aperfeiçoamento de Pessoal de Nível Superior (Capes) e do Conselho Nacional de Desenvolvimento Científico e Tecnológico (CNPq).
De acordo com Lucas, a conquista reforça seu compromisso com a formação de novos profissionais e com o avanço da pesquisa científica no País. “Agora como professor da UFRGS, o prêmio me trouxe uma motivação e a responsabilidade de ajudar a formar a próxima geração de pesquisadores em IA”, conclui.
Como a pesquisa foi desenvolvida
Lucas investigou como um sistema de inteligência artificial pode combinar comportamentos que já aprendeu para resolver novas tarefas, reduzindo a necessidade de novas interações com o ambiente. Intitulado Sample-Efficient Multi-Task and Multi-Objective Reinforcement Learning by Combining Multiple Behaviors, o trabalho utiliza uma técnica chamada Aprendizado por Reforço. Nessa técnica, um sistema computacional, chamado de agente, aprende por tentativa e erro. Ele realiza ações e recebe recompensas ou penalizações conforme os resultados. Ao longo das experiências, aprende quais decisões tendem a trazer melhores resultados.
Esse aprendizado, porém, costuma estar voltado a uma tarefa específica. Se o objetivo muda, pode ser necessário realizar um novo treinamento. Lucas estudou como reduzir essa necessidade, permitindo que o sistema combine comportamentos que já aprendeu para lidar com diferentes situações. Para ilustrar esse tipo de desafio, podemos pensar em um carro autônomo. Ao escolher como fazer um percurso, o sistema precisa considerar o tempo de viagem, a segurança, o conforto dos passageiros e o consumo de energia. Nem sempre é possível atender a todos esses objetivos da mesma forma: chegar mais rápido, por exemplo, pode exigir um gasto maior de energia. A decisão depende, portanto, da importância dada a cada um deles. “Não existe uma única solução ‘melhor’, mas sim um conjunto de boas soluções, cada uma representando um equilíbrio diferente entre os objetivos”, explica o pesquisador.
Uma das principais contribuições da tese foi demonstrar uma ligação matemática entre duas estratégias: aproveitar comportamentos aprendidos em tarefas anteriores e aprender a lidar com vários objetivos ao mesmo tempo. Essa ligação ajuda a entender como o sistema pode usar o que já sabe quando recebe uma tarefa com prioridades diferentes. Lucas demonstrou que, em determinadas condições, é possível chegar à melhor solução para uma nova tarefa sem coletar novos dados. Isso vale quando ela envolve uma combinação de objetivos que o sistema já conhece. No exemplo do carro, seria como passar a dar mais importância à economia de energia e menos ao tempo de viagem, aproveitando o aprendizado anterior para orientar as decisões.
O trabalho também desenvolveu métodos para que o sistema aprenda com menos tentativas. Uma das estratégias permite que ele construa uma representação de como o ambiente funciona e a utilize para prever o que pode acontecer após cada ação. Assim, essas previsões também ajudam a orientar suas escolhas.
Além das demonstrações matemáticas, Lucas realizou testes em ambientes simulados no computador. Os métodos desenvolvidos foram colocados diante de diferentes tarefas e comparados com outras técnicas avançadas da área. A avaliação considerou tanto os resultados alcançados quanto a quantidade de tentativas necessárias para aprender.
Resultados e aplicações
Nos experimentos, os métodos desenvolvidos por Lucas superaram alternativas avançadas da área. Em um dos testes, um robô simulado precisava manter o equilíbrio e saltar para a frente, conciliando velocidade e altura. O aprendizado ocorria por meio de sucessivas interações com o ambiente virtual, nas quais o sistema executava ações, observava os resultados e utilizava essas informações para aprimorar suas decisões.
Mesmo com dez vezes mais interações com o ambiente, um dos principais algoritmos concorrentes apresentou desempenho inferior ao método desenvolvido por Lucas, tanto na qualidade quanto na diversidade dos comportamentos encontrados. Isso significa que a solução proposta pelo pesquisador identificou mais possibilidades de conciliar velocidade e altura do salto, permitindo diferentes combinações entre esses objetivos. “Essa variedade é importante porque oferece ao sistema mais alternativas para adaptar suas decisões conforme a prioridade de cada situação”, comenta.
As contribuições da tese têm potencial de aplicação em áreas como robótica, veículos autônomos e mobilidade urbana, nas quais é necessário tomar decisões considerando diferentes prioridades.
Embora a maior parte dos resultados tenha sido validada em ambientes simulados, algumas das ideias já foram utilizadas em um robô físico. Durante um estágio na Disney Research, em Zurique, na Suíça, Lucas participou do desenvolvimento de um controlador capaz de ajustar, em tempo real, características de movimentos como passos de dança e golpes de artes marciais, sem a necessidade de um novo treinamento.
A pesquisa também resultou, em colaboração com outros cientistas, na criação de duas bibliotecas de código aberto, MO-Gymnasium e MORL-Baselines, que ultrapassaram conjuntamente 100 mil downloads. As ferramentas oferecem ambientes padronizados de testes e implementações de algoritmos, facilitando a reprodução de experimentos e a comparação de resultados por pesquisadores de diferentes instituições. “Ferramentas criadas a partir de uma universidade pública brasileira se tornaram referência internacional e são usadas por pesquisadores do mundo todo. Isso mostra que a ciência feita no Brasil pode estar na fronteira do conhecimento”, destaca.
Reconhecimento científico
Na avaliação da comissão julgadora, a tese se destacou pela originalidade, relevância, rigor metodológico e impacto científico. Também foram consideradas as publicações resultantes da pesquisa, as ferramentas disponibilizadas à comunidade acadêmica e a trajetória do pesquisador, que incluiu cerca de um ano de atividades no Laboratório de Inteligência Artificial da Vrije Universiteit Brussel, na Bélgica. “Essa experiência possibilitou a colaboração com especialistas internacionais em aprendizado por reforço multiobjetivo e contribuiu para o desenvolvimento de parte das soluções apresentadas na tese, além de resultar em publicações científicas e ferramentas de código aberto”, diz.
A premiação homenageia Maria Carolina Monard, uma das pioneiras do aprendizado de máquina no País, que contribuiu para a formação de gerações de pesquisadores e para o fortalecimento da inteligência artificial brasileira. Falecida em 2022, a professora deixou um legado que permanece presente no desenvolvimento da área.
.jpg)